
로봇 구동계 [2/5] 하모닉 감속기 vs 유성 QDD: 로봇 관절의 원가·역구동성·발열 비교
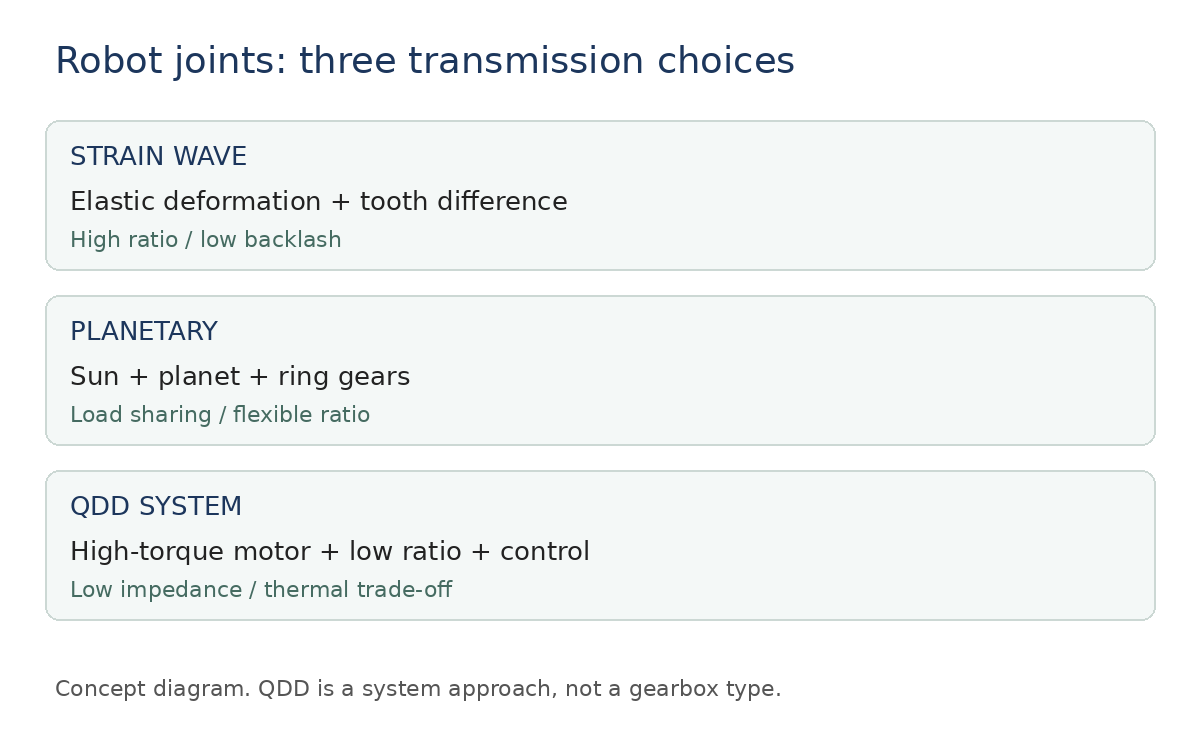
하모닉 감속기와 유성감속기 및 QDD 시스템의 구조와 설계 차이 개념도

3줄 요약 ① 하모닉 감속기는 고감속·낮은 백래시, 유성 기반 QDD는 역구동성과 빠른 힘 제어가 강점이다. ② QDD는 유성감속기와 동일어가 아니다. 고토크 모터·낮은 감속비·제어를 함께 설계하는 구동 접근이다. ③ 반사 관성·발열·연속 토크·센서·브레이크·원가를 함께 비교해야 한다. 하모닉 역구동 불가, QDD 센서 불필요 같은 단정은 피해야 한다. 로봇 팔을 정확히 멈추는 일과 계단에서 미끄러진 다리를 부드럽게 내주는 일은 … 더 읽기
로봇 구동계 [1/5] 피지컬 AI 시대, 로봇 구동계가 왜 핵심인가: 휴머노이드 원가와 국내 7대 기업

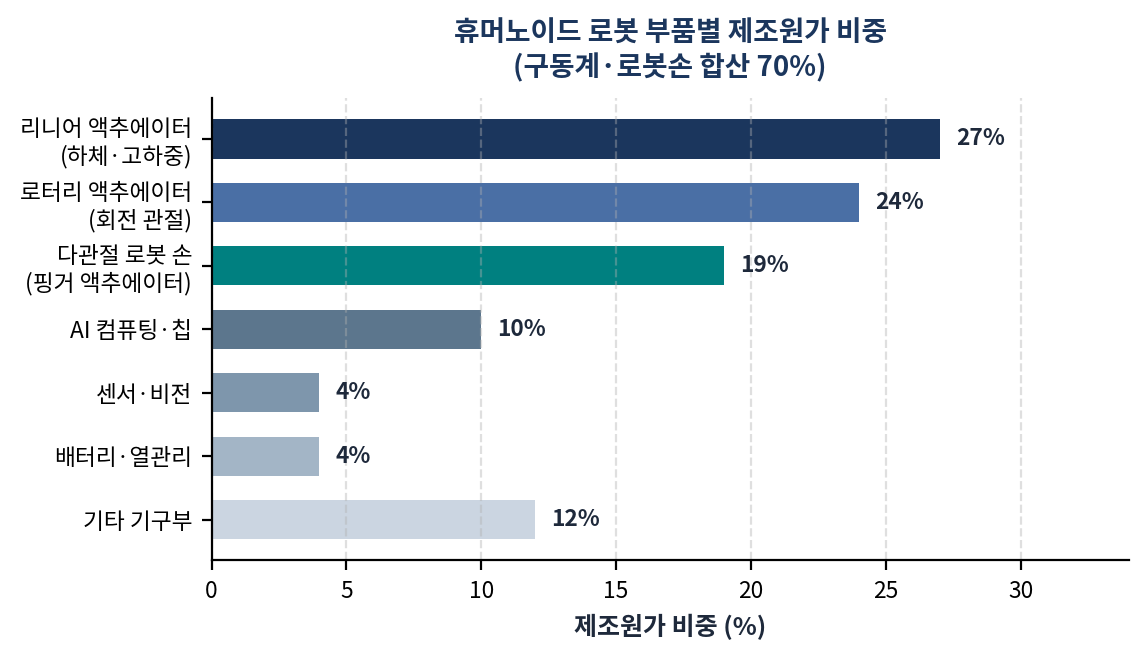
휴머노이드 BOM 예시. 리니어 액추에이터 27%, 로터리 24%, 손 19%로 합산 70%. AI 컴퓨팅 10%, 센서 4%, 배터리·열관리 4%, 기타 12%.

3줄 요약 ① 피지컬 AI의 실물 경쟁력은 ‘생각하는 AI’를 ‘움직이는 관절’로 연결하는 액추에이터·정밀감속기의 원가, 내구성, 양산 품질에서 갈린다. ② 휴머노이드 원가 분석의 한 사례에서는 리니어 액추에이터 27% + 로터리 액추에이터 24% + 손 19% = 70%다. 모든 로봇에 적용되는 고정 비율은 아니다. ③ 국내 7개 기업은 감속기, 통합 액추에이터, 완성로봇으로 역할이 다르다. CAPA 확대와 실제 … 더 읽기