
로봇 구동계 [2/5] 하모닉 감속기 vs 유성 QDD: 로봇 관절의 원가·역구동성·발열 비교
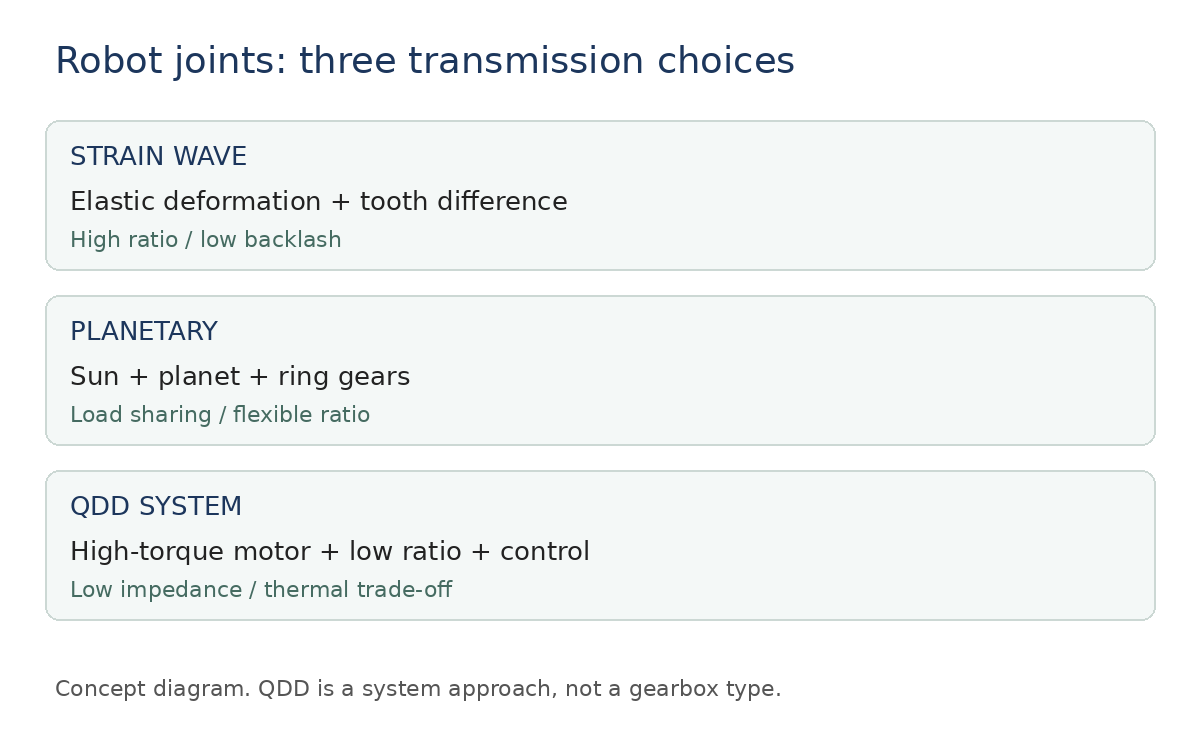
3줄 요약 ① 하모닉 감속기는 고감속·낮은 백래시, 유성 기반 QDD는 역구동성과 빠른 힘 제어가 강점이다. ② QDD는 유성감속기와 동일어가 아니다. 고토크 모터·낮은 감속비·제어를 함께 설계하는 구동 접근이다. ③ 반사 관성·발열·연속 토크·센서·브레이크·원가를 함께 비교해야 한다. 하모닉 역구동 불가, QDD 센서 불필요 같은 단정은 피해야 한다. 로봇 팔을 정확히 멈추는 일과 계단에서 미끄러진 다리를 부드럽게 내주는 일은 … 더 읽기